 English
 العربية
 bosanski jezik
 Български
 Català
 粤语
 中文(漢字)
 Hrvatski
 Čeština
 Dansk
 Nederlands
 Eesti keel
 Suomi
 Français
 Deutsch
 Ελληνικά
 עברית
 Magyar
 Italiano
 日本語
 한국어
 Latviešu valoda
 Bahasa Melayu
 Norsk
 پارسی
 Polski
 Português
 Română
 Русский
 Cрпски језик
 Slovenčina
 Slovenščina
 Español
 Svenska
 தமிழ்
 ภาษาไทย
 Tiếng Việt


Panduan Teknikal untuk Pemasangan Abah-abah Kawalan Lengan Robotik dan Aksesori
I. Pemilihan Reka Bentuk dan Penyesuaian Bahan
Reka bentuk abah-abah
Wayar Tersuai: Abah-abah kawalan lengan robotik perlu memilih wayar berbilang teras (seperti wayar 5 teras dengan kuasa, isyarat, dan fungsi pembumian) mengikut keperluan penghantaran isyarat. Adalah disyorkan untuk menggunakan kabel lingkaran dengan lapisan pelindung atau poliester (PU) sarung untuk meningkatkan kekuatan tegangan dan keupayaan gangguan anti-elektromagnet. Pemilihan Penyambung: Utamakan penggunaan antara muka tahap perlindungan tinggi seperti palam penerbangan, dan menyesuaikan diri dengan terminal bahan PBT untuk memastikan rintangan suhu tinggi, Pakai rintangan, dan menyokong palam dan cabut palam pantas. Penyesuaian Aksesori
Aksesori Penukaran: If you need to be compatible with different device interfaces (such as the 7-pin trailer harness to the dedicated interface for the robotic arm), you can use a split connector design to protect the conductive pins by sliding the protective cylinder. 5. Fixed Components: Configure accessories such as crimping plates and cable ties to ensure that the harness has no displacement or entanglement risks during the movement of the robotic arm.
2. Key steps in the assembly process
Wire harness processing
Pemotongan dan pelucutan wayar: Determine the wire cutting length according to the positioning plate, and accurately control the wire stripping depth to avoid damaging the copper wire. Gunakan peranti penggelek berlangkah untuk mencapai penggulungan lingkaran teras wayar untuk meningkatkan kestabilan sambungan dengan terminal.
Pengeliman terminal: Sapukan tekanan pada terminal dan wayar melalui acuan khas untuk memastikan rintangan rendah dan sambungan tegangan tinggi, sambil memantau ubah bentuk wayar teras.
 Pemasangan Robotik Abah-abah Dawai Automotif |
 Kapal Kawalan Lengan Robot Tersuai Tahan Haus Kepala Penerbangan |
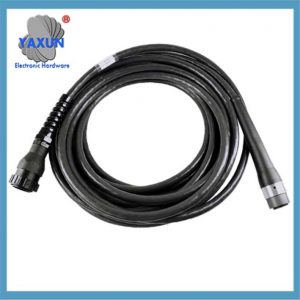 Jentera Elektrik Kawalan Kawalan Kimia Perindustrian Automatik |
Pendawaian dan penetapan
Pendawaian berlapis: Susun abah-abah sub-pendawaian di kawasan yang berbeza mengikut laluan plat kedudukan, memberi keutamaan kepada satu-satu kawasan, dan kemudian sambung merentasi kawasan untuk mengelakkan gangguan silang wayar.
Pengikatan dan penetapan wayar: Gunakan tali pengikat dawai atau pengikat kabel, dengan jarak wayar 25mm, dan simpan ekor 10mm di hujungnya dan ikat simpulan. Elakkan tarikan berlebihan untuk menyebabkan kerosakan wayar.
3. Keperluan ujian dan perlindungan
Ujian fungsional
Pengesahan ujian elektrik: Selepas perhimpunan, ujian langsung diperlukan untuk memeriksa kestabilan penghantaran isyarat dan padanan voltan (seperti sistem 12V/24V), dan kebolehpercayaan jangka panjang disahkan melalui ujian penuaan.
Standard pemeriksaan penuh: Periksa toleransi terminal, keseragaman cincin pengikat wayar dan penyeragaman pemasangan komponen untuk memastikan tiada kelonggaran atau sentuhan yang lemah.
Langkah-langkah perlindungan
Pengedap dan perisai: Abah-abah pendawaian yang melalui sambungan lengan robot perlu dirawat dengan pengedap, dan abah-abah pendawaian voltan tinggi dan rendah selari perlu mengekalkan jarak, dan wayar pembumian disusun secara berasingan untuk mengurangkan gangguan elektromagnet8.
Perlindungan tahan haus: Bahagian abah-abah pendawaian yang terdedah boleh dilengkapi dengan sarung poliester atau lengan tahan haus untuk menyesuaikan diri dengan adegan pergerakan frekuensi tinggi lengan robot.
4. Aliran teknikal dan cadangan pengoptimuman
Modular Design: Gunakan antara muka pemalam pantas dan struktur perlindungan berpecah untuk memudahkan proses penyelenggaraan.
Naik taraf bahan: Galakkan wayar silikon tahan suhu tinggi dan terminal aloi aluminium ringan untuk meningkatkan ketahanan abah-abah pendawaian dan mengurangkan berat keseluruhan.
(Nota: Penyelesaian di atas menyepadukan keperluan senario kawalan lengan robot dan teknologi abah-abah pendawaian industri am.)
Nama: Alat Kuasa Kawalan Lengan Robotik-Robotik. Penjahat pendawaian robot perindustrian biasanya dijumpai dalam peralatan automasi seperti senjata robot. Persekitaran operasi lengan robot mungkin menghadapi cabaran dari pencemaran minyak atau perubahan suhu. Produk Harness Wire perlu menjalani ujian yang ketat untuk memastikan operasi lancar lengan robot.
Penyambung: 17PIN Kaibaile palam buatan sendiri, Palam TE Tyco 37PIN;
Permohonan: lengan robot industri;
Pelanggan: YGSL
Nama: Alat Kuasa Kawalan Lengan Robotik-Robotik;
Teknologi pemprosesan: riveting, kimpalan, perhimpunan;
Sama ada untuk menyesuaikan: Panjangnya, spesifikasi, warna, dll. abah-abah wayar boleh disesuaikan mengikut keperluan pelanggan;
Pada rintangan: ≤2 ohm;
Wayar: 16AWG*17 teras OD: 13.0wayar PU mm;
Rintangan penebat: ≥5 megaohm;
Penyambung: 17PIN Kaibaile palam buatan sendiri, Palam TE Tyco 37PIN;
Menahan voltan: DC300V, 10 milisaat;
Permohonan: lengan robot industri;
Ujian semburan garam: ≥48 jam;
Prestasi produk: Palam 17PIN dibangunkan secara bebas oleh Kaibaile dan tahan asid dan alkali, tahan minyak dan kalis lembapan. Wayar diperbuat daripada bahan PU dan TPU mesra alam berkualiti tinggi, dengan prestasi penebat yang kuat, rintangan haus dan rintangan kakisan, dan hayat perkhidmatan yang panjang. Teras wayar adalah tahan suhu tinggi, tahan api, dan retardant api, dan badan wayarnya kuat dan tidak mudah putus. Fleksibiliti yang kuat, rintangan asid dan alkali, rintangan minyak, rintangan kelembapan, rintangan cendawan, rintangan kalis api, Pakai rintangan, Rintangan kakisan, antioksidan, kalis air, Dustproof, Rintangan UV dan sifat lain. Abah-abah pendawaian ini digunakan secara meluas dalam lengan robot barisan pengeluaran pintar industri.
Pensijilan produk: IPC620, IP67, Mencapai, ROHS2.0, MASDS
Kepujian dan Kelayakan Syarikat: Perusahaan Teknologi Tinggi Negara, UL, IPC620, ISO9001, ISO14000, ISO13485, IATF16949, dll.