 English
 العربية
 bosanski jezik
 Български
 Català
 粤语
 中文(漢字)
 Hrvatski
 Čeština
 Dansk
 Nederlands
 Eesti keel
 Suomi
 Français
 Deutsch
 Ελληνικά
 עברית
 Magyar
 Italiano
 日本語
 한국어
 Latviešu valoda
 Bahasa Melayu
 Norsk
 پارسی
 Polski
 Português
 Română
 Русский
 Cрпски језик
 Slovenčina
 Slovenščina
 Español
 Svenska
 தமிழ்
 ภาษาไทย
 Tiếng Việt

Vanlige feil og reparasjonsmetoder for CAN-buss
1. Fysisk lagfeil
Kablingsfeil
problem: CAN_H og CAN_L er koblet omvendt, og TXD/RXD-pinner er koblet i revers.
løsning: Sjekk ledningsrekkefølgen for å sikre at CAN_H/CAN_L er riktig tilkoblet og TXD/RXD samsvarer med kontrollenden.
Lineskader
problem: Kabelen er ødelagt/kortsluttet på grunn av slitasje, korrosjon eller ytre kraft.
løsning: Bytt ut den skadede kabelen og styrk vanntette/anti-korrosjonstiltak.
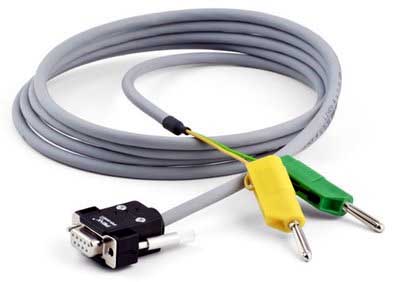
Tilpasset CAN-bussgrensesnitt for biler og ledningsnett
Koblingsfeil
problem: Dårlig kontakt, oksidasjon eller løs plugg.
løsning: Rengjør kontaktene eller bytt ut kontakten for å sikre en sikker tilkobling58.
Dårlig jording
problem: For høy jordingsmotstand forårsaker elektromagnetisk interferens.
løsning: Sjekk jordingspunktene, øke antall jordingspunkter og reduser jordingsmotstanden.
2. Datalinklagsfeil
Protokollfeil
problem: Dataformatet som sendes av noden samsvarer ikke med CAN-protokollspesifikasjonen.
løsning: Oppdater nodeprogramvaren eller rekonfigurer protokollparameterne.
Rammefeil
problem: Datarammen blir forstyrret og verifiseringen mislykkes.
løsning: Sjekk bussens skjermingstiltak for å forbedre anti-interferensevnen.
Inkonsistens i overføringshastigheten
problem: Kommunikasjonshastighetsinnstillingene mellom noder er forskjellige.
løsning: Foren overføringshastighetsparametere for alle noder.
3. Feil i nettverkstopologi
Terminal motstand mismatch
problem: Terminalmotstanden er ikke installert eller motstanden er for stor (standarden er 120Ω).
løsning: Installer 120Ω terminalmotstand på begynnelsen og slutten av bussen.
Buss kapasitans er for stor
problem: Parasittisk kapasitans påvirker signalbølgeformen (slik som at kapasitansen til TVS-beskyttelsesenheten overstiger standarden).
løsning: Fjern unødvendige beskyttelsesenheter eller reduser kommunikasjonsoverføringshastigheten.
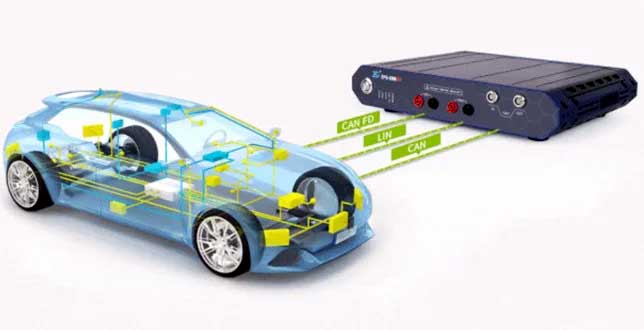
Nytt energikjøretøy CAN-buss interferensplassering og elimineringsmetode
4. Andre vanlige problemer
Anormalitet i modulstrømforsyningen
problem: Modulens strømforsyningsspenning er ustabil eller mangler.
løsning: Sjekk strømforsyningsledningen og sikringen for å sikre at 24V-spenningen er stabil.
Feil på vekkelinjen
problem: WAKEUP-signalet sendes ikke, som resulterer i at modulen ikke blir aktivert.
løsning: Sjekk vekkeledningstilkoblingen og utgangsstatusen til frontkontrollmodulen.
Diagnose og vedlikeholdsprosess
Spenningsdeteksjonsmetode
"Normal verdi".: Når bussen våkner, CAN_H-spenningen er omtrent 2,5-3,5V, CAN_L-spenningen er omtrent 1,5-2,5V, og totalen av de to er omtrent 5V.
"Unormal dømmekraft".: Hvis CAN_H- og CAN_L-spenningene er nærme, en kortslutning kan oppstå; hvis spenningen svinger unormalt, sjekk linjen eller noden.
Modulisolasjonsmetoden
operasjon: Koble fra nodene en etter en for å finne kilden til feilen (for eksempel en modul som forårsaker kortslutning).
Feilkodesletting
note: Unngå direkte avslåing, og bruk diagnoseverktøyet i henhold til produsentens prosess for å forhindre tap av data eller funksjonslås.
Typisk feilfenomen
Unormalitet i instrumentet: for eksempel feil på speedometer/turteller.
Funksjonsfeil: motoren kan ikke starte, unormal belysningssystem, osv. Kommunikasjonsavbrudd: hele kjøretøynettverket er lammet, og flere ECUer kan ikke kobles sammen.
KAN (Controller Area Network) er en seriell kommunikasjonsprotokoll for flere vertsnettverk utviklet av det tyske Bosch-selskapet på begynnelsen av 1980-tallet for å løse problemet med datautveksling mellom en rekke elektroniske kontrollenheter (ECUer) i moderne biler.
Utviklet i fellesskap av Bosch og Intel i 1983;
1987 Den første CAN-kontrollerbrikken (Intel);
1990 Den første masseproduserte bilen med CAN: Mercedes S-klasse;
KAN 2.0 ble sluppet ut i 1991 (DEL A og DEL B);
I 1993, CAN ble en ISO-standard (ISO 11898);
Mange elever besvimte da de så dette navnet. Faktisk, CAN-kommunikasjon kan enkelt forstås som en konferansesamtale. Når en person snakker, andre lytter (kringkasting). Når flere mennesker snakker samtidig, visse regler brukes for å bestemme hvem som snakker først og hvem som snakker sist (megling). Dette er som om du og lederen snakker samtidig i et møte. Du vil definitivt la lederen snakke først.
Men det er verdt å merke seg at i dette møtet, høyttaleren vil bekrefte om lytteren har mottatt informasjonen. Hvis informasjonen levert av foredragsholderen er feil, lytteren vil påpeke feilen i tide.
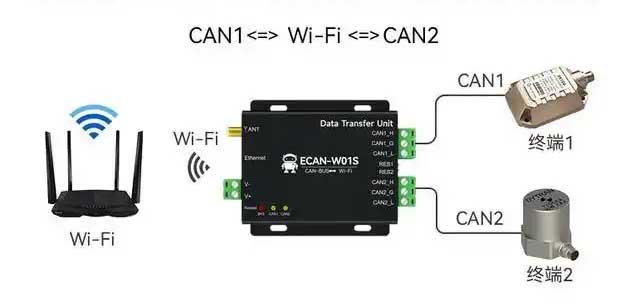
CAN-buss kommunikasjonsmodul og omformer
CAN-buss-deteksjonsmetode:
① Før du kontrollerer databussystemet, det må sikres at alle elektroniske styreenheter koblet til databussen ikke har funksjonsfeil. Funksjonsfeil refererer til en feil som ikke direkte påvirker databussystemet, men påvirker funksjonsprosessen til et bestemt system. Hvis sensoren er skadet, konsekvensen er at sendersignalet ikke kan føres gjennom databussen. Denne funksjonsfeilen har en indirekte effekt på databussystemet, påvirker kommunikasjonen mellom elektroniske kontrollenheter som krever signaler fra denne sensoren. Hvis det er en funksjonsfeil, feilen bør elimineres først. Noter feilen og fjern alle feilkoder fra den elektroniske kontrollenheten.
② Etter å ha eliminert alle funksjonsfeil, hvis dataoverføring mellom elektroniske kontrollenheter fortsatt er unormal, databussystemet må kontrolleres. Ved kontroll av databussystemfeil, følgende to mulige situasjoner må skilles: ■ Detektering av et totråds databussystem bestående av 2 elektroniske kontrollenheter. ■ Deteksjon av totråds databussystem bestående av 3 eller flere elektroniske kontrollenheter.
③ Hvis årsaken til maskinvareskade ikke kan finnes på databussen, bør du sjekke om en bestemt elektronisk kontrollenhet forårsaker feilen. Koble fra alle elektroniske styreenheter som overfører data gjennom CAN-bussen, slå av tenningsbryteren, og koble til en av de elektroniske kontrollenhetene. For eksempel, for Volkswagen-systemmodeller, koble til feildiagnoseinstrumentet, slå på tenningsbryteren, og slett feilkoden til den elektroniske kontrollenheten som nettopp er tilkoblet. Bruk funksjon 06 for å avslutte utgangen, slå av og på tenningsbryteren, slå på tenningsbryteren for 10 sekunder og bruk deretter feildiagnoseverktøyet til å lese innholdet i feilminnet til den elektroniske kontrollenheten som nettopp ble tilkoblet. Hvis "maskinvareskade" vises, erstatte den elektroniske kontrollenheten som nettopp er tilkoblet; hvis "maskinvareskade" ikke vises, koble til neste elektroniske kontrollenhet og gjenta prosessen ovenfor.
Vanlige feil og årsaker til CAN-buss:
(1) Vanlige feil på CAN-buss I CAN-buss elektronisk styreenhet, det kan være to bussfeilposter: CAN kommunikasjonsfeil og CAN bus linje feil.
① CAN-kommunikasjonsfeil Det er to situasjoner med kommunikasjonsfeil: ■ Den elektroniske kontrollenheten er åpen. ■ Den elektroniske kontrollenheten er skadet.
② CAN-buss-linjefeil CAN-bus-linjefeil har følgende situasjoner:
■ Kortslutning i CAN-bus-ledning.
■ Den ene ledningen til CAN-bussen er brutt.
■ CAN-bussledningen er jordet.
■ Brudd mellom CAN-buss ledninger.
■ Kryssforbindelse mellom CAN-Low-linje og CAN-High-linje.
■ CAN-Low-ledningen er kortsluttet til plusspolen på batteriet.
■ CAN-High-linjen er kortsluttet til plusspolen på batteriet.
■ CAN-Low-linjen er kortsluttet til den negative polen på batteriet.
■ CAN-High-linjen er kortsluttet til den negative polen på batteriet.
(2) Årsaker til CAN-bussfeil Årsakene til kommunikasjonsfeil på CAN-bussen er som følger:
① Kommunikasjonslinjen CAN-Low- eller CAN-High-linje er åpen eller kortsluttet. ② Pluggforbindelsen er skadet, som skadede kontakter, skitt, og rust. ③ Spenningssvikt i kjøretøyets strømsystem, for eksempel forårsaket av en skadet tennspole eller jordforbindelse. ④ Kommunikasjonskomponenten i en elektronisk kontrollenhet svikter. ⑤ Strømbrudd på en elektronisk kontrollenhet. Når batteriet nesten er tomt, et sakte fall i batterispenning kan føre til at en feilregistrering blir lagret fordi ikke alle elektroniske kontrollenheter slås av samtidig på grunn av spenningsfallet.
Kortslutning av CAN-bussen til den positive polen, kortslutning til bakken, og kortslutning av ledningene til hverandre vil ikke skade den elektroniske kontrollenheten, men i det mest alvorlige tilfellet, det vil føre til at bussystemet ikke fungerer. Busssystemet i kjøretøyet er ikke bare utsatt for åpen krets eller kortslutningsfeil. Når vanndamp invaderer pluggene i bussystemet, kontaktmotstand kan oppstå mellom bakken, positiv pol og CAN buss ledninger, som får bussystemet til å fungere unormalt. Multimeterdeteksjonsmetode for CAN-buss CAN-buss kan bruke et digitalt multimeter for å teste spenningssignalet for å grovt bestemme om det er en feil i signaloverføringen til databussen. Deteksjonsmetoden er vist i figuren nedenfor:
▲ Multimeterdeteksjon av CAN-buss
Ved måling av frekvenssignaler med digitalt multimeter, multimeteret har arbeidsegenskapene til segmentert oppkjøp og effektiv verdiberegning. Derfor, visningsverdien til det digitale multimeteret kan bare reflektere hovedsignalets spenningsverdi for det målte signalet, og kan ikke vise alle detaljer i det målte signalet. Det kan sees at når et digitalt multimeter brukes til å måle signalspenningen til CAN-bussen, det er et tilsvarende forhold mellom multimeterets visningsverdi og hovedsignalspenningsverdien til CAN-bussen.
(1) Bruk et multimeter for å måle kraft CAN-bussen
Spenningen til CAN-High-signalet er omtrent 2,5V når bussen er inaktiv. Når det er signaloverføring på bussen, spenningsverdien svinger ved høy frekvens mellom 2,5~3,5V, så hovedkroppsspenningen til CAN-High bør være 2,5V, så den målte verdien når den måles med et multimeter er 2,5~3,5V, som er større enn 2,5V, men nær 2,5V. Tilsvarende, spenningen til CAN-Low-signalet når bussen er inaktiv er ca. 2,5V. Når det er signaloverføring på bussen, spenningsverdien svinger ved høy frekvens mellom 1,5~2,5V, så hovedspenningen til CAN-High bør være 2,5V, så den målte verdien når den måles med et multimeter er 1,5~2,5V, som er mindre enn 2,5V, men nær 2,5V.
(2) Bruk et multimeter for å måle Comfort CAN-bussen
Signalet til Comfort CAN har en spenning på ca 0 når bussen er tomgang. Når det er signaloverføring på bussen, spenningsverdien svinger ved høy frekvens mellom 0 og 5V. Derfor, hovedkroppsspenningen til CAN-High skal være 0, så den målte verdien når den måles med et multimeter er omtrent 0,35V. Tilsvarende, CAN-Low-signalet har en spenning på ca. 5V når bussen er inaktiv. Når det er signaloverføring på bussen, spenningsverdien svinger ved høy frekvens mellom 0 og 5V. Derfor, hovedspenningen til CAN-High skal være 5V, så den målte verdien når den måles med et multimeter er omtrent 4,65V.
(3) Deteksjon av CAN-bussterminalmotstand
For å måle den totale motstanden til de to terminalmotstandene, du kan bruke multimeterfunksjonen til VAS5051-detektoren for å utføre testen som vist i figuren nedenfor.
▲Mål den totale motstanden til de to terminalmotstandene. Trinnene for å måle terminalmotstandene er som følger:
① Fjern ledningene (kabler) fra de positive og negative polene på batteriet. ② Vent i ca 5 minutter til alle kondensatorene er helt utladet. ③ Koble til VAS5051-detektoren, kall opp multimeterfunksjonen, koble til måleledningene, mål den totale motstanden til terminalmotstanden og registrer den. ④ Koble fra en ledningsnettplugg med en elektronisk kontrollenhet med terminalmotstand (for eksempel en motor elektronisk kontrollenhet) og observer om den totale motstanden til terminalmotstanden endres. ⑤ Koble til ledningsnettpluggen til den første elektroniske kontrollenheten (med terminalmotstand, slik som motorens elektroniske kontrollenhet); trekk deretter ut ledningsnettpluggen til den andre elektroniske kontrollenheten (slik som ABS elektronisk kontrollenhet). Observer om den totale motstanden til terminalmotstanden endres. ⑥ Analyser måleresultatene. Det som stilles inn i den elektroniske styreenheten er ikke en terminalmotstand med fast motstand, men en kombinasjon av mange målte motstander. For eksempel, på 1.9TDI-modellen med en pumpedyseenhet, motorens elektroniske kontrollenhet er utstyrt med en 66Ω terminalmotstand. Terminalmotstanden er designet i henhold til kjøretøymodellen, og den totale motstandsverdien avhenger av kjøretøyets bussstruktur. Etter å ha målt den totale motstanden, du må koble fra en plugg med en terminal motstand elektronisk kontrollenhet og måle den individuelle motstanden to ganger. Når den målte motstandsverdien endres etter at den elektroniske kontrollenheten er fjernet, det betyr at begge motstandsverdiene er normale. Terminalmotstanden installert på frekvensomformerens CAN-bussen kan måles med et multimeter, men terminalmotstanden installert på komfort CAN-bussen og informasjons-CAN-bussen kan ikke måles med et multimeter. For eksempel, ta Audi A21.4-modellen som et eksempel for å analysere den totale motstanden til driv-CAN-bussen. De to elektroniske kontrollenhetene med klemmotstander er koblet sammen med CAN-bussen, og de to terminalmotstandene er koblet parallelt på bussen. Måleresultatet er at motstanden til hver terminalmotstand er omtrent 120Ω, og den totale motstanden er omtrent 60Ω. Fra disse måledataene, det kan bedømmes at terminalmotstanden som driver CAN-bussen er normal. Det skal bemerkes at motstanden til en enkelt terminal motstand ikke nødvendigvis er omtrent 120Ω, og dens spesifikke verdi varierer avhengig av bussstrukturen.
Et annet eksempel er å analysere den enkelte motstandsverdien til Audi A21.4-modellens drive CAN-buss. Etter å ha målt den totale motstanden, koble fra ledningsnettet til en elektronisk kontrollenhet med en termineringsmotstand, og mål igjen. På dette tidspunktet, motstandsverdien som vises på skjermen bør endres (dette er målingen av terminalmotstandsverdien til en elektronisk kontrollenhet, og den faktisk målte motstandsverdien til en enkelt terminalmotstand som driver CAN-bussen). Hvis den målte motstandsverdien ikke endres etter at ledningsnettpluggen til en elektronisk kontrollenhet med termineringsmotstand er trukket ut, det er et problem i systemet. Det kan være at terminalmotstanden til den fjernede elektroniske kontrollenheten er skadet, eller det er en åpen krets i CAN-bussen. Hvis den viste motstanden blir uendelig etter at den elektroniske kontrollenheten er fjernet, da er enten terminalmotstanden til den elektroniske kontrollenheten som ikke er fjernet skadet, eller CAN-bussledningen til den elektroniske styreenheten har en åpen kretsfeil.